
Pastāsti draugiem par šo preci:
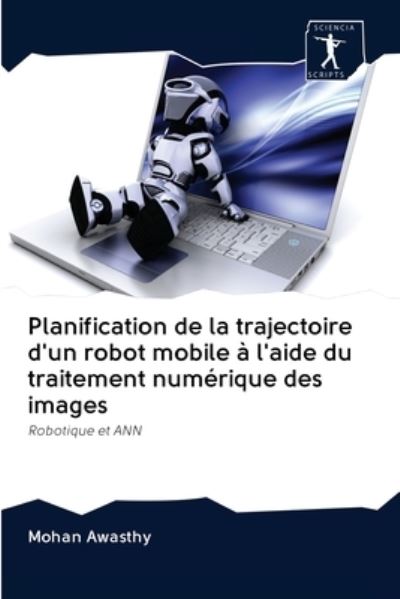
Planowanie ?cie?ek robotow mobilnych z wykorzystaniem cyfrowego przetwarzania obrazu Mohan Awasthy
Cena
€ 35,99
Pasūtīts no attālās noliktavas
Paredzamā piegāde . gada 7. - 15. dec.
 Ziemassvētku dāvanas var atgriezt līdz 31. janvārim

Saņemiet paziņojumus par jauniem Mohan Awasthy izdevumiem
Mūsu klienti saka:

Pievienot savam iMusic vēlmju sarakstam
Planowanie ?cie?ek robotow mobilnych z wykorzystaniem cyfrowego przetwarzania obrazu
Mohan Awasthy
Autonomiczne roboty mobilne mo?na uznac za ostateczny cel wspólnego obszaru bada? nad automatyczn? kontrol? i sztuczn? inteligencj?, który obecnie nazywany jest "inteligentn? kontrol?". Inteligentny system robotów mobilnych to rodzaj autonomicznego pojazdu mobilnego, który jest w stanie samodzielnie planowac swoj? tras? i poruszac si? po przeszkodach, aby dotrzec do okre?lonego celu. Nie istnieje ?aden wklad ani interwencja czlowieka poza okre?leniem punktu docelowego. Jego potencjalne zastosowania si?gaj? od cywilnych (samochody, które nie wymagaj? ludzkich kierowców), poprzez przemyslowe (wiele wspólpracuj?cych ze sob? mobilnych robotów w fabryce), a? po wojskowe (bezzalogowe pojazdy, które mog? samodzielnie poszukiwac i niszczyc cele wroga). Jednym z glównych zada? inteligentnego robota mobilnego jest planowanie trasy, tj. wyznaczenie najkrótszej - odleglej lub najkrótszej w czasie - trasy wolnej od kolizji. Naukowcy wlo?yli wiele wysilku w rozwi?zanie problemu planowania trasy w obecno?ci statycznych i ruchomych przeszkód. Aplikacje z zakresu robotyki osobistej wymagaj? autonomicznych mobilnych metod nawigacji robotami, które s? bezpieczne, solidne i niedrogie. Dwa wymagania dotycz?ce autonomicznego korzystania z robotów w takich zastosowaniach to automat.
| Mediji | Grāmatas Paperback Book (Grāmata ar mīksto vāku un līmēto muguru) |
| Izlaists | 2020. gada 16. jūlijs |
| ISBN13 | 9786200924483 |
| Izdevēji | Sciencia Scripts |
| Lapas | 96 |
| Izmēri | 152 × 229 × 6 mm · 161 g |
| Valoda | Poļu |
Vairāk no Mohan Awasthy



Skatīt visus Mohan Awasthy